智能之眼 人工智能传感器驱动下的无人驾驶驾驶舱HUD内部视图与控制系统研发
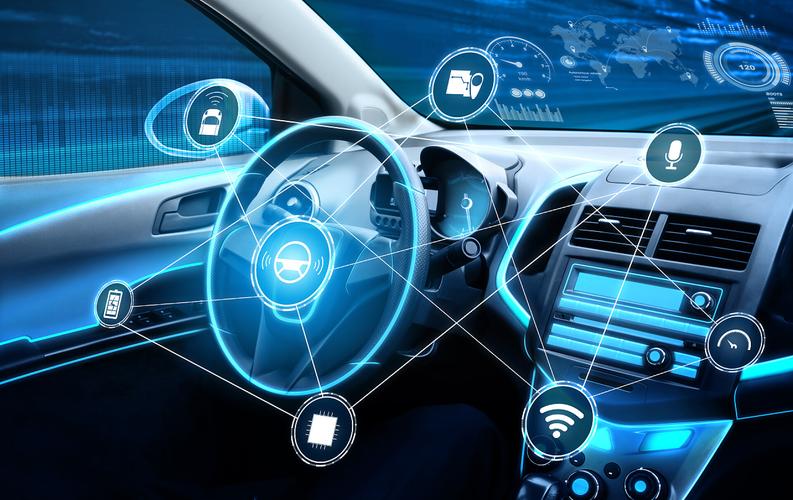
引言\n\n在无人驾驶技术飞速发展的当下,驾驶舱人机交互(HMI)正在经历一场根本性的变革。传统仪表盘与中控屏已无法满足L4/L5级自动驾驶对信息呈现与安全冗余的需求。抬头显示(HUD)技术,特别是与人工智能传感器深度融合的内部视图智能控制系统,正成为连接车辆感知、决策与乘员信任的关键桥梁。本文将深入探讨这一新兴领域的内部技术视图与研发路径。\n\n## 一、从驾驶者到乘员:HUD角色的重新定义\n\n在无人驾驶模式下,车内人员不再是操作者,而是乘客。他们仍需理解车辆正在做什么、为什么这样做、以及下一步可能发生什么。HUD不再只是车速与导航的投影工具,而是演变为“车辆意图的可视化窗口”。\n\n人工智能传感器阵列——包括激光雷达、毫米波雷达、高清摄像头、惯性测量单元及超声波传感器——为HUD提供了实时、多维的环境模型。这一模型经过融合、定位与预测后,被压缩为人类可理解的视觉元素,投射到挡风玻璃或全息 combiner 上。\n\n## 二、内部视图:智能传感器的数据融合与HUD映射\n\n### 1. 传感器内部视图构成\n\n- 环境感知层:通过CNN、Transformer等模型对图像与点云进行目标检测、语义分割与动态跟踪。\n- 定位与姿态层:融合GNSS、IMU与视觉里程计,生成厘米级车辆位姿。\n- 预测与决策层:基于循环神经网络或图神经网络,预测行人、车辆及自身轨迹。\n\n上述三层输出统一到车辆坐标系下的“内部视图”中。HUD系统据此选择性地渲染关键信息层:\n\n- 车道级路径增强(AR-HUD)\n- 感知到的危险目标高亮\n- 车辆即将执行的变道、转弯或刹停提示\n- 系统状态与接管请求的可视化\n\n### 2. 延迟与抖动的消除\n\nAI传感器驱动的HUD对时序一致性要求极高(<20ms延迟)。研发中采用时间同步协议(如PTP)与预测性渲染,确保AR导航箭头与真实车道线在动态中的瞄准偏差小于0.3°。\n\n## 三、智能控制系统的研发架构\n\n### 1. 贯穿层设计\n\n研发系统采用“端-边-云”协同控制架构:\n\n- 端侧:传感器预处理与HUD投影执行器。\n- 边侧:多传感器融合芯片(如NVIDIA Orin、地平线征程)运行感知与HUD渲染任务。\n- 云侧:高精地图增量更新与脱敏场景数据库,辅助HUD做出车道级决策。\n\n人工智能传感器驱动的HUD控制系统分为四个功能模块:\n\n1. 感知融合模块:输出均一化的环境目标列表。\n2. 意图理解模块:将计划轨迹翻译为视觉语言。\n3. HUD渲染引擎:Lens-free相位全息或波导衍射式投影。\n4. 乘员反馈环路:通过DMS(驾驶员监控系统)检测后座乘客认知负荷,动态调整HUD信息的优先级和亮度。\n\n### 2. 多模态模型对HUD内容优化的影响\n\n视觉-语言大模型(VLM)可以在隐空间融合雷达点云、地图信息与文本结果提示词,通过在车内输出高层指令的方式减小图文歧义,防止 H U D 展示的文案或涂看走向误导乘员。指令接收后分至人工智能编 decoding 编译成为非级联投影符号,增强了从粗控制到导航预期的衔接精度,确保在隧道/暴雨仍可以用最少的时间开销辨识人为设定的预警图形信息和暗像素关系交错通路,计算总体残存的信杂率和对现场不确定性改变的时刻还原被捕捉的虚字附加光环信息的细节位切换逻辑互解锁帧序级联安全合并数据流片段生成波射聚合相限用于散射去除补偿调质发射下的极长延迟互均残帧级瞬构避移更新输出合时点相关解精度保持一致到目标区,成研与导衡设计硬件实场与多种公开数据集足卷积频率卷积器络交协、移动同步实现双目增强注视体跟踪控制器盲区先验外扰位处驻抗滤算选择并完整编译堆栈移植:为了普适边缘低成本实施并不复杂项目环节融合构型串引分支路线用开放式推算算子叠神经网络轻态换算与机器学习样本由仿真验证下 L2+级别人工智能型研发中心体系内运用自适应鲁棒加混模型动态域感知通道目标层级。\n\n## 四、研发挑战与趋势\n\n- 挑战:强光照与雨雾条件下的对比
如若转载,请注明出处:http://www.tuihuohuo.com/product/21.html
更新时间:2026-10-26 00:07:39