2018机器人领域十大前沿技术 智能控制系统研发引领智能化跃迁
2018年,机器人技术正从“自动化”向“智能化”加速演进,智能控制系统研发成为贯穿全年十大前沿技术的核心主线。控制系统不再只是执行预设指令的“幕后指挥”,而是融合感知、决策、学习与协同的“智能大脑”,推动机器人从单一任务执行者升级为具备环境适应性与自主决策能力的智能体。
一、智能控制系统为何成为2018年的技术焦点
2018年,工业机器人密度持续攀升,服务机器人和特种机器人加快落地,传统基于规则的控制架构难以应对非结构化环境中的不确定性。智能控制系统研发由此成为突破瓶颈的关键:一方面,深度学习、强化学习与边缘计算被引入控制回路,使机器人能够实时感知并动态调整行为;另一方面,开放架构与模块化设计降低了控制系统的集成门槛,使多传感融合、人机协作与云端协同成为可能。可以说,2018年机器人领域的多项前沿技术,都以智能控制系统的研发为交汇点。
二、2018机器人领域十大前沿技术
1. 智能控制系统与自适应决策架构
控制系统从集中式PLC向基于ROS 2、边缘计算节点的分布式架构演进,具备任务规划、行为树决策与实时自适应调节能力,成为全年最具牵引性的前沿方向。
2. 深度强化学习驱动的运动控制
将深度强化学习用于机器人步态、抓取与轨迹优化,使控制策略可在仿真中训练、在真实设备上迁移,显著提升复杂环境下的运动鲁棒性。
3. 多传感器融合感知控制一体化
激光雷达、视觉、力觉与惯性测量单元在控制层实现时间同步与融合,形成“感知—控制”闭环,提升机器人在动态环境中的定位与操作精度。
4. 人机协作安全控制技术
基于力矩传感、速度限制与碰撞检测的安全控制策略,使协作机器人能够在共享工作空间中与人安全共处,推动柔性制造与医疗辅助场景落地。
5. 云边协同的机器人控制平台
云端负责模型训练与全局调度,边缘端负责实时控制与本地推理,形成分层控制架构,支撑多机器人协同与大规模部署。
6. 柔性力控与精密装配控制
力位混合控制、阻抗控制等技术在精密装配、打磨与医疗手术机器人中广泛应用,使机器人具备“手感”与精细操作能力。
7. 自主导航与动态路径规划控制
结合SLAM与模型预测控制,机器人在未知或动态环境中实现实时避障与路径重规划,成为移动机器人和物流机器人核心技术。
8. 仿生与柔性控制技术
模仿生物运动机理的仿生控制与柔性驱动器控制,使软体机器人和仿生机器人具备更高环境适应性与安全交互能力。
9. 数字孪生驱动的控制优化
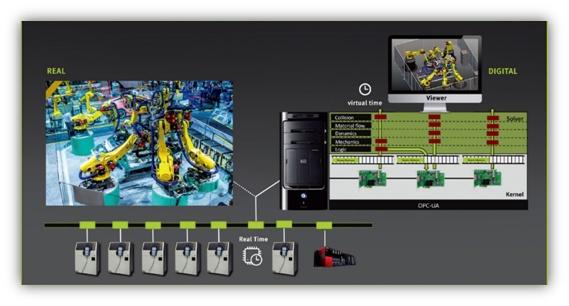
通过数字孪生构建机器人本体与工作环境的虚拟映射,在虚拟空间中验证与优化控制参数,缩短调试周期并降低现场风险。
10. 群体智能与多机器人协同控制
分布式一致性算法与群体决策机制推动多机器人协同作业,在仓储物流、农业与安防场景中展现前沿价值。
三、智能控制系统研发的关键突破
2018年,智能控制系统研发呈现三大突破:其一,控制与学习深度融合,强化学习、模仿学习被嵌入控制回路,使机器人具备“边干边学”的能力;其二,实时性与智能化并重,边缘计算与实时操作系统的发展让复杂智能算法能够在毫秒级控制周期内运行;其三,开放生态加速形成,ROS 2、开源控制框架与仿真平台降低了研发门槛,推动产学研协同创新。这些突破使智能控制系统从单一技术点上升为支撑十大前沿技术的共性底座。
四、趋势展望
智能控制系统将向自主化、云化与标准化方向持续演进。控制系统的边界将从单机扩展至多机协同与人机共融,安全性与可解释性将成为研发重点。2018年所奠定的智能控制技术基础,正在为机器人从“可用”走向“好用”、从“自动化”走向“自主化”提供持续动力。
如若转载,请注明出处:http://www.tuihuohuo.com/product/44.html
更新时间:2026-10-26 09:20:58